Selektearje taal
As ramp slacht - of it no in ierdbeving is, in strukturele ynstoarting, of in gefaarlik gemysk lek - wurdt de omjouwing in ûnfoarspelber labyrint fan skerpe pún, ynstabile hellingen en glêde oerflakken. Yn dizze senario's mei hege ynset wurdt de mobiliteit fan earste responders faak beheind troch fysyk gefaar. Dit is wêr de spesjalisearre meganika fan caterpillar tracks foar robots wurden de letterlike stifting fan moderne syk- en rêdingsaksjes. Oars as tsjillen tsjinhingers dy't wrakselje mei hege SINTRUMing of sinken yn sêft silt, a robot track systeem soarget foar it trochgeande oerflak dat nedich is om in megElksk platfoarm te feroarjen yn in oerlibbene op it heule terrein.

De Fundamental Physics of Continuous Robot Tank Tracks
Om te begripen wêrom a tracked ynspeksje robot is de gouden standert foar ramp antwurd, men moat sjen nei de ferdieling fan grûn druk. Yn in rêdingsaksje is de "grûn" komselden fêst; it is faaks in mingsel fan los grint, stikkene glês en wiete isolaasje. In robot op wielen konsintrearret syn hiele massa op fjouwer lytse kontaktplakken. Op sêft of ûnjildich pún feroarsaket dizze hege druk de tsjillen om yn te graven, en effektyf de robot op syn plak te ferankerjen.
Robot tank tracks oplosse dit troch it prinsipe fan load spreading. Troch gebrûk te meitsjen fan in trochgeande lus oandreaun troch ynterne tandwielen, wurdt it gewicht fan 'e robot ferdield oer de heule lingte fan' e fuotôfdruk fan it spoar. Dizze lege grûndruk lit de masine "driuwe" oer obstakels dy't in tradisjonele bân soe slikke. Fierder, de megElkske foardiel fan de robot track leit yn syn longitudinale traksje. Om't meardere "grousers" of treads tagelyk yn kontakt binne mei it oerflak, kin de robot in signifikante trekbalke lûke, wêrtroch it oer betonblokken kin klimme of swiere sensoren en kommunikaasjelinen troch smelle iepeningen slepe.
Materiaalwittenskip en de ferskowing nei rubbertankspoaren foar robots
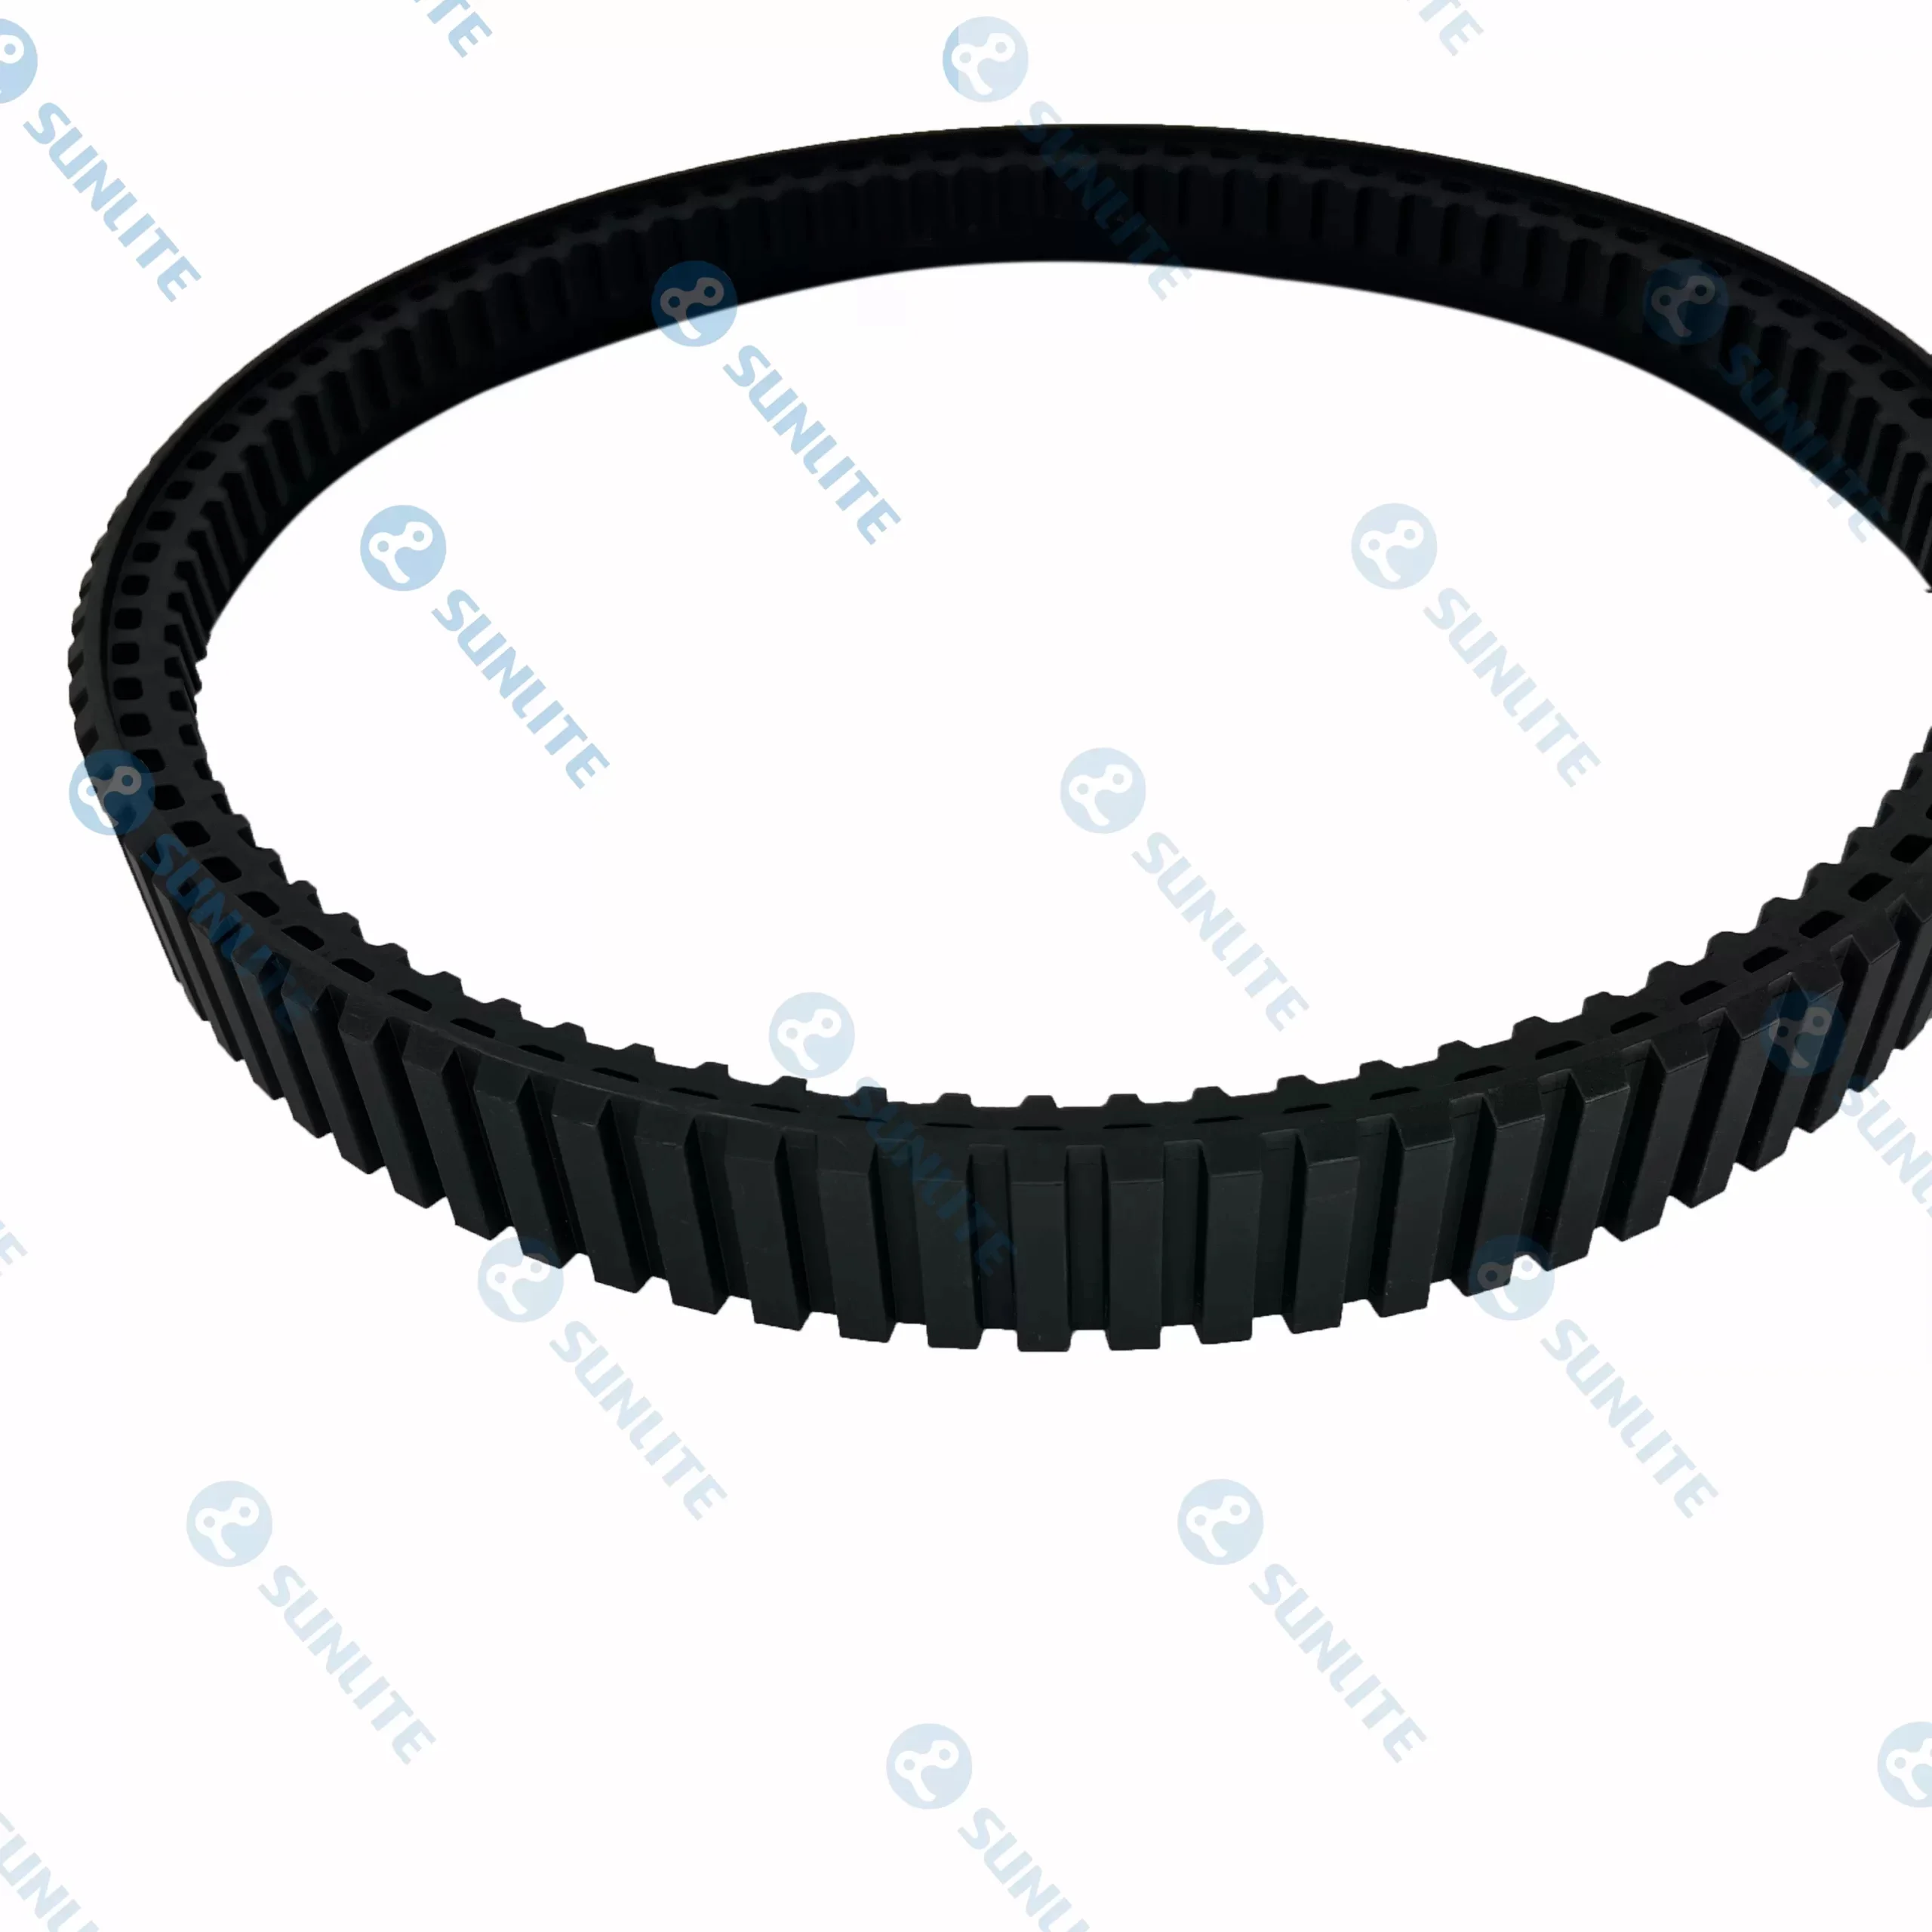
Yn 'e iere dagen fan robotika liene in protte ûntwerpen swier fan militêre tanks, mei gebrûk fan swiere stielen keppelings. Foar sykjen en rêding binne gewicht en trilling lykwols krityske fijannen. It ûntstean fan hege sterkte rubber tank tracks foar robots hat revolúsjonearre it fjild. Dizze spoaren binne typysk gearstald út fersterke syntetyske ferbiningen, faak ynbêde mei ynterne stielen of Kevlar koarden om stretching te foarkommen by it behâld fan fleksibiliteit.
De kar fan rubber is net Alleinich oer gewichtsreduksje. Yn in stedske syk- en rêdingsmiljeu (USAR) moat in robot faaks teare of glêde oerflakken trochrinne, lykas gepolijst moarmer yn in ynstoarte lobby of wiete metalen plating yn in fabryk. Wylst metalen spoaren de oerbleaune strukturele yntegriteit fan in flier kinne slipje of beskeadigje, rubber tank tracks foar robots jouwe in hege wriuwingskoëffisjint. De elastisiteit fan it rubber lit it spoar in bytsje "konformearje" oan 'e mikrogeometry fan' e pún, effektyf "gripend" de rânen fan bakstiennen en pipen. Dit "megElkske keying" is wat mooglik makket in tracked ynspeksje robot om trappen op te gean of 45-graden hellingen fan losse puin te navigearjen sûnder efterút te gliden.
Navigaasjegeometry yn in tracked ynspeksjerobot
A tracked ynspeksje robot is komselden mar in doaze op twa riemen. De ferfine meganika omfetsje "flippers" as sub-track modules wêrtroch de robot syn foarm dynamysk kin feroarje. Dit is in krúsjale evolúsjonêre stap yn caterpillar tracks foar robots . Troch it artikulearjen fan de foar- of efterseksjes fan it spoar, kin de robot nei boppen berikke om de râne fan in hege râne te pakken of syn wielbasis út te wreidzjen om in brede gat te oerbrêgjen tusken twa stikken ynstoarte flier.
Dit geometryske oanpassingsfermogen soarget derfoar dat it swiertepunt bliuwt binnen de foetôfdruk fan de spoaren sels by ekstreme manoeuvres. Yn sykjen en rêding is it doel faaks om in kamera as in koalstofdioksidesensor te leverjen yn in "leech romte" wêr't oerlibbenen fongen wurde kinne. As in robot omkeart, einiget de missy. De brede hâlding en lege profyl ynherint yn robot tank tracks soargje foar in natuerlik stabyl platfoarm dat wjerstân tsjin tippen, sels as de robot swiere LIDAR-apparatuer as robotyske earms op har boppedek draacht.
It oerwinnen fan de friksje fan slipjen en stjoeren yn Robot Tank Tracks
Ien fan de meast komplekse megElkske aspekten fan robot tank tracks is de metoade fan stjoeren. Oars as auto's dy't rack-en-pinion-steering brûke om tsjillen te draaien, brûke de measte tracked robots "skid-steering". It giet dan om it iene spoar hurder ride as de oare of it iene spoar omkeare wylst de oare nei foaren giet. Wylst dit in nul-draairadius mooglik makket - essensjeel yn 'e strakke, klaustrofobyske grinzen fan in ynstoarten gebou - ûntstiet it enoarme laterale stress op' e robot track sels.
De ynterne meganika moat robúst genôch wêze om dizze skuorkrêften te behanneljen. Dit is wêrom de ynterface tusken de oandriuwing kettingwiel en de spoar lugs is presys oanmakke. Yn a tracked ynspeksje robot , de "pitch" fan it spoar moat konsekwint bliuwe sels ûnder hege spanning om foar te kommen "de-tracking" (it spoar falt fan de tsjillen). Moderne rêdingsrobots hawwe faak sels-tensioning systemen dy't brûke springs of hydraulyske actuators te hâlden de caterpillar tracks foar robots strak, en soarget derfoar dat sels as in rots wurdt pleatst yn de driuwfear gearkomste, it spoar bliuwt sittend en funksjoneel.
Duorsumens en ûnderhâld fan Robot Tank Tracks yn fijannige omjouwings
De omjouwing fan in rêdingsmissy is gemysk en fysyk abrasyf. Stof fan pulverisearre beton docht as skuorpapier op bewegende dielen, en steand wetter kin ynterne lagers korrodearje. It ûntwerp fan rubber tank tracks foar robots omfettet faak "selsreinigjende" treadpatroanen. Dit binne hoekige groeven dy't de natuerlike bûging fan 'e rubber brûke as it it kettingwiel rûn om modder en lytse stiennen út te stjoeren dy't it meganisme oars soene blokkearje.
Fierder is it fersegele karakter fan 'e ynterne rollers fan it spoar essensjeel. Omdat a tracked ynspeksje robot miskien moatte ynfiere oerstreamde kelders of ferpleatse troch fjoer-ûnderdrukking foam, de megElkske pivots binnen it spoar frame wurde faak ynsletten yn O-ring seehûnen. De robot track fungearret as de earste line fan definsje, absorbearret de ynfloed fan jagged rebar en brutsen glês, sadat de gefoelige elektroanika ûnderbrocht binnen it chassis bliuwe beskerme út de gewelddiedige trillings fan 'e reis.

As ramp slacht – of it no in ierdbeving is, in strukturele ynstoarting, of in gefaarlik gemysk lek – wurdt de omjouwing in ûnfoarspelber labyrint fan skerpe pún, ynstabile hellingen en glêde oerflakken.