Selektearje taal
De rappe útwreiding fan 'e robotika-yndustry is fier boppe standerdisearre laboratoariumprototypes ferpleatst. Tsjintwurdich wurde autonome systemen ynset yn omjouwings fariearjend fan sub-nul arktyske ûndersyksstasjons oant de hege temperatuerkorridors fan yndustriële smeltenplanten. Sintraal yn dizze útwreiding is de krityske ynterface tusken de masine en de grûn. Wylst off-the-shelf oplossings bestean, de opkomst fan oanpaste rubber tracks is de bepalende faktor wurden foar bedriuwen dy't sykje om traksje, duorsumens en enerzjy-effisjinsje te optimalisearjen. It oanpassen fan 'e megElkske eigenskippen fan in oandriuwsysteem soarget derfoar dat in robot net Alleinich beweecht, mar mei sjirurgyske presyzje útfiert yn syn spesifike operaasjeteater.
De arsjitektoElkske fûneminten fan Advanced Robot Track Design
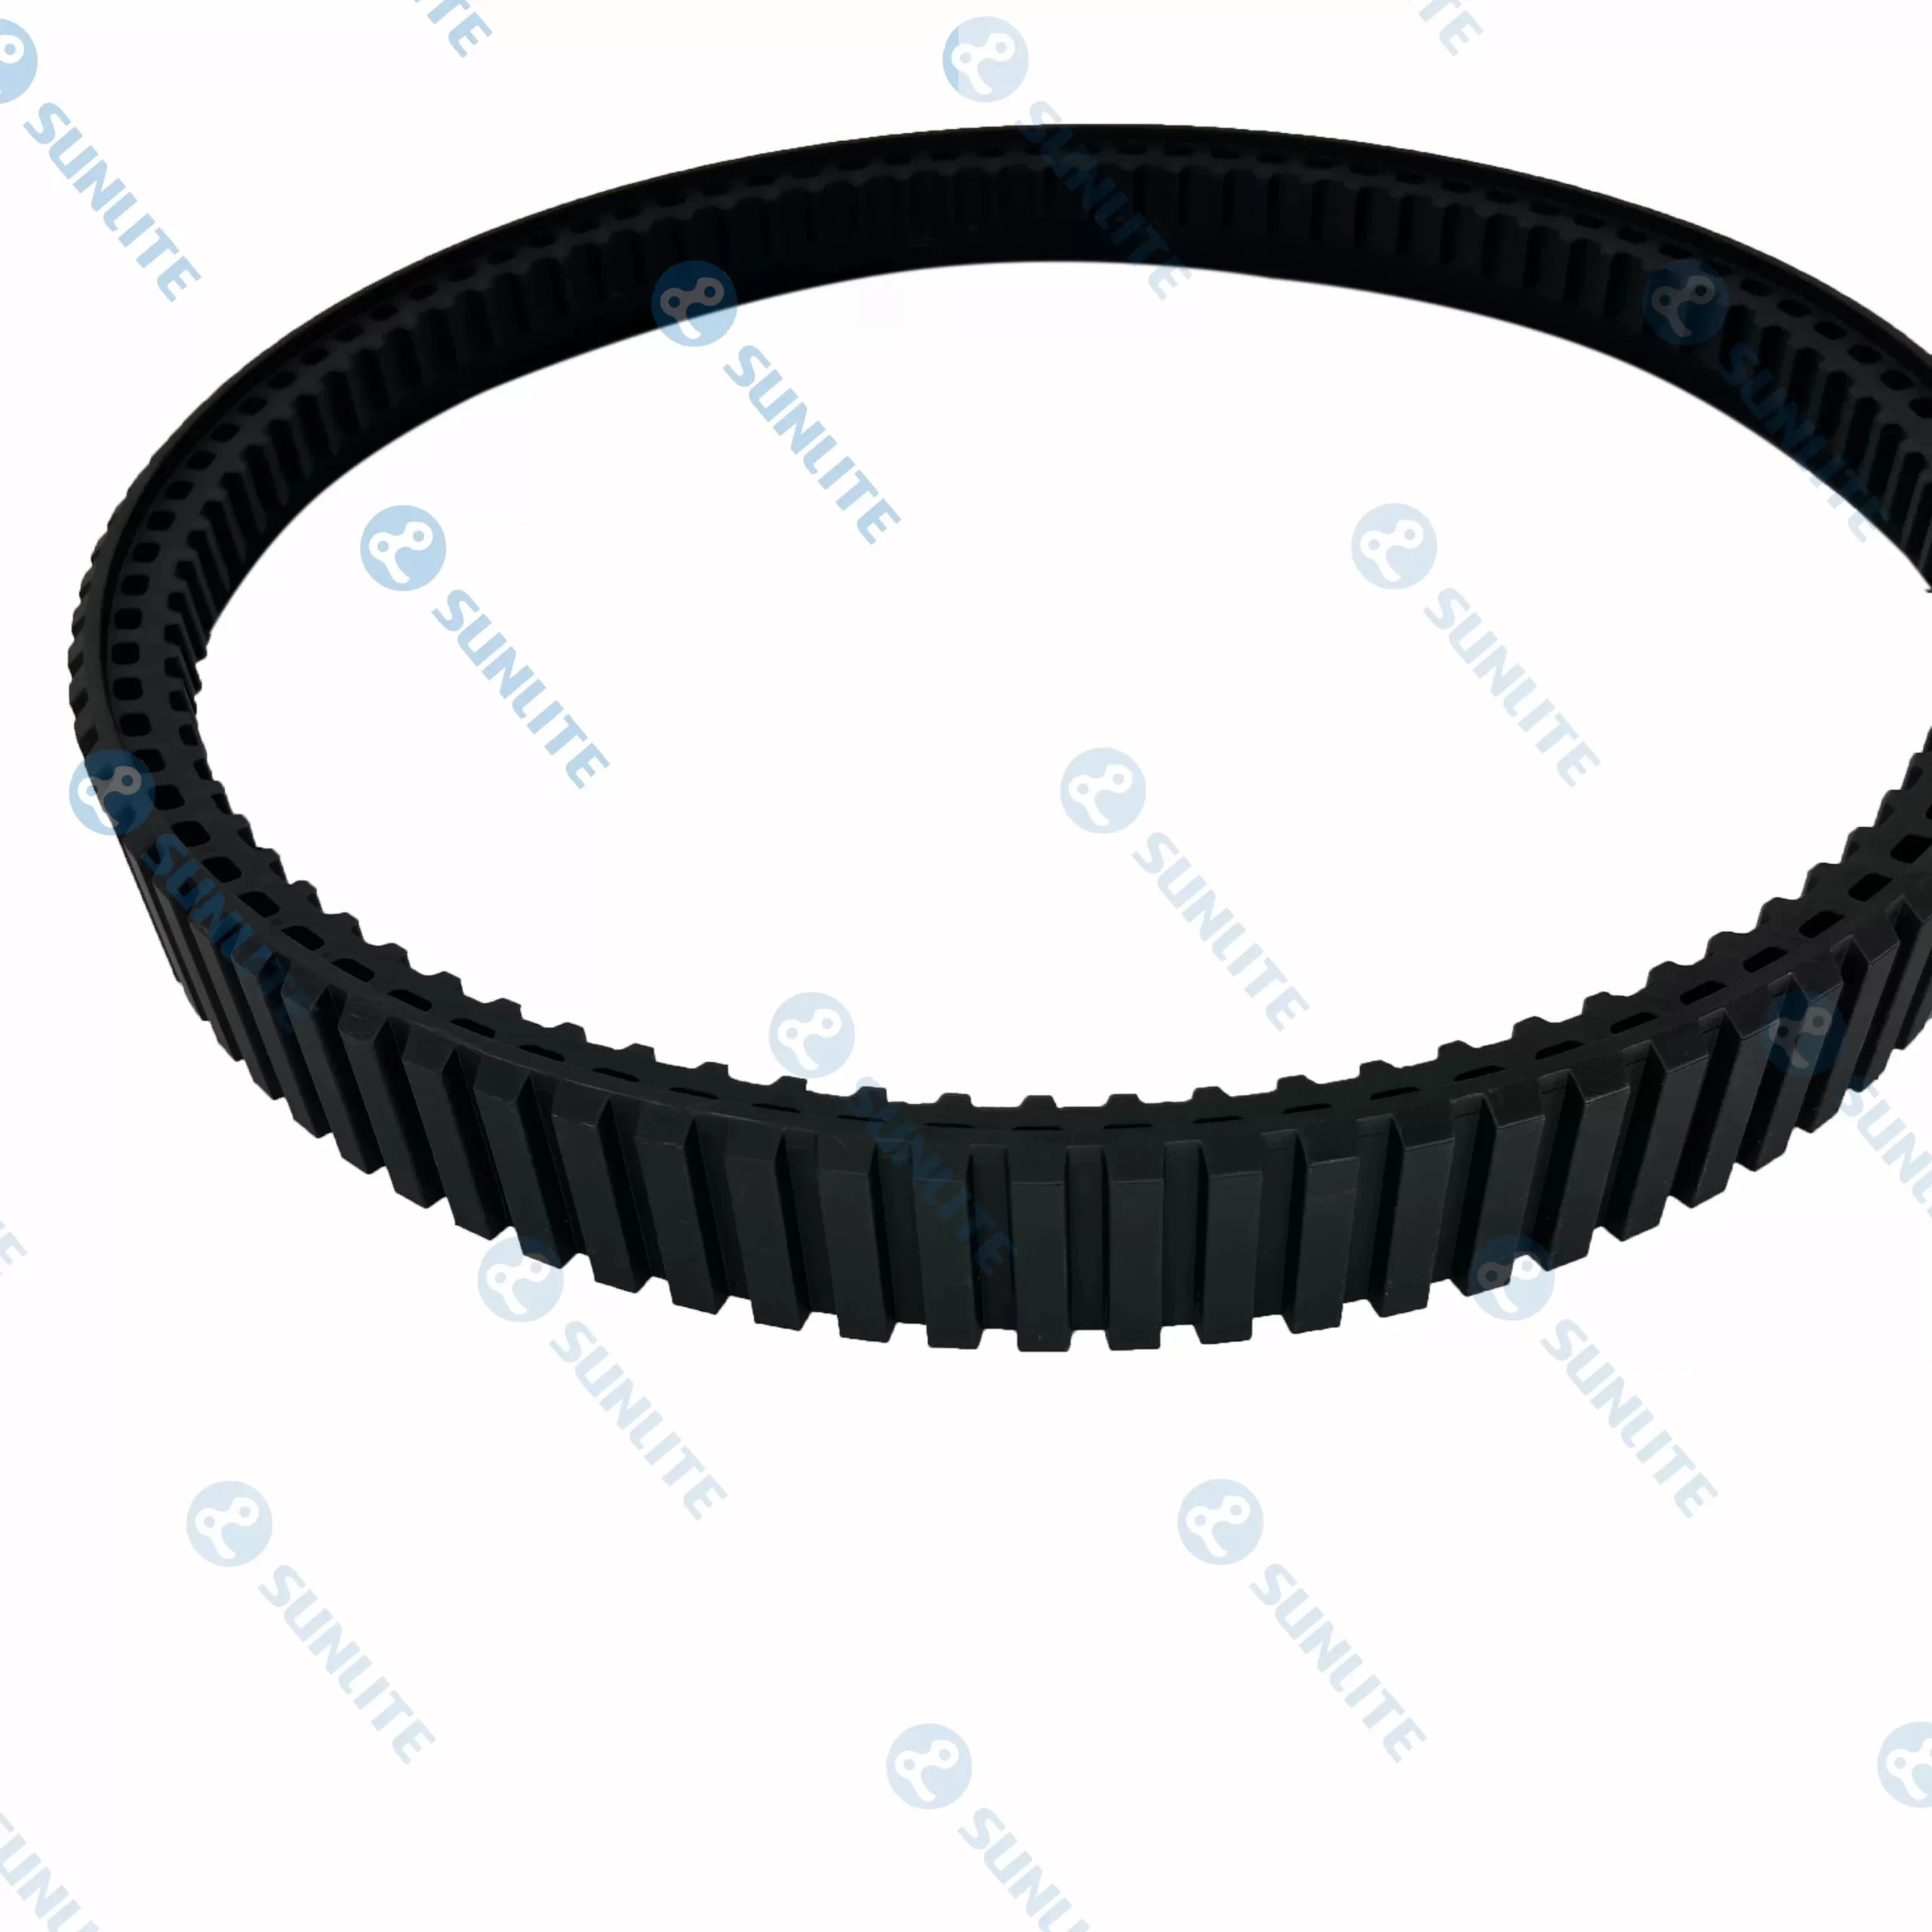
Súksesfolle beweging yn kompleks terrein begjint lang foardat in motor draait. It begjint by de tekentafel mei robot track design . Oars as tradisjonele auto-technyk fereasket robotika in delikat lykwicht tusken gewicht, enerzjyferbrûk, en "fuotprint"-optimalisaasje. In goed útfierd ûntwerp moat rekken hâlde mei de ynterne mjitkunde fan 'e driuwende gearstAlleing, en soarget derfoar dat de driuwtandwielen, idlers en dykrillen yn perfekte harmony wurkje mei it fleksibele eksterieur.
Yn spesjalisearre robotika is it ynterne karkas fan it spoar like wichtich as it eksterne tread. Yngenieurs moatte beslute oer de spanningsarsjitektuer - oft se in passive spring-loaded systeem brûke as in aktive hydraulyske oanpassing. It doel fan ferfine robot track design is om in konstant kontaktplak te behâlden, sels as de robot ûnregelmjittige obstakels trochrint, lykas fAlleen hout of skerpe beton. Troch dizze spanningen te simulearjen yn 'e ûntwerpfaze, kinne ûntwikkelders mienskiplike flaterpunten foarkomme, lykas "smiten" spoaren of oermjittige trilling dy't gefoelige onboard sensors lykas LIDAR en hege-definysje-kamera's kinne degradearje.
Selektearje in strategyske partner: De rol fan in fabrikant fan robotsporen
As de kompleksiteit fan autonome platfoarms nimt ta, de relaasje tusken in robotika firma en harren robot track fabrikant wurdt in hoekstien fan 'e ûntwikkelingssyklus. It meitsjen fan in spoar foar in multi-miljoen dollar ynspeksje robot is fier fan it produsearjen fan standert yndustriële riemen. It fereasket in djip begryp fan polymeargemy en strukturele fersterking.
In spesjalisearre robot track fabrikant jout de saakkundigens nedich om te kiezen foar de rjochter kust hurdens foar de rubber en de pasStjoeree treksterkte foar de ynterne fersterking koarden, oft se wurde makke fan RVS, Kevlar, of spesjalisearre syntetyske fezels. Dit gearwurkingsferbân makket it mooglik om spoaren te meitsjen dy't spesifike miljeugefaar kinne wjerstean, lykas oalje-resistinte ferbiningen foar raffinaderijrobots of net-markearjend rubber foar drones foar binnenbefeiliging. De mooglikheid om fluch prototype en iterearjen op it lugpatroan - de "tosken" fan it spoar - lit robotikabedriuwen har masines fine foar spesifike boaiemtypen as klimeasken, wêrtroch in generike platfoarm in spesjalisearre ark wurdt.
Materiële superioriteit yn útdaagjende klimaten mei rubberen robotsporen
De kar fan materiaal yn it oandriuwsysteem is de primêre ferdigening tsjin miljeu-degradaasje. Rubber robot tracks biede in unike set fan foardielen boppe metalen of plestik alternativen, benammen oangeande dampening en grip. By sykjen en rêding of militêre ferkenning is stilte faak in eask. Rubber absorbearret natuerlik de metAlleyske kletter fan 'e driuwtrein, wêrtroch stealthy beweging mooglik is dy't ûnmooglik wêze soe mei stielen keppelings.
Fierder, de termyske stabiliteit fan moderne rubberen robot tracks is in wûnder fan materiaal wittenskip. Hege prestaasjes syntetyske rubbers binne makke om fleksibel te bliuwen by -40 ° C, it foarkommen fan it kreakjen dy't foarkomt yn standert polymeren, wylst se ek wjerstean tsjin it "fersêftsjen" effekt yn woastynomjouwings wêr't ierdtemperatueren kinne omheech gean. Dizze fearkrêft soarget derfoar dat de robot konsekwint koppellevering behâldt. De elastisiteit fan it rubber leveret ek in nivo fan "ophinging" dy't de ynterne gearboxen beskermet tsjin 'e skokladingen dy't ûnderfine as in robot fan in râne falt of in ferburgen obstruksje mei snelheid rekket.
Ferbetterjen fan stabiliteit en traksje mei tanktreads foar robots
Wylst de term mooglik bylden fan swiere masines oproppe, moderne tank treads foar robots binne masterstikken fan lichtgewicht, hege traksje engineering. It "tank"-styl oandriuwsysteem - karakterisearre troch syn trochgeande loop en skid-steering-mooglikheid - wurdt de foarkar foar robotika, om't it in nul-draairadius biedt. Dizze manoeuvreerberens is essensjeel yn beheinde romten lykas tunnels, pakhuzen of ynstoarte gebouwen wêr't in tradisjonele draaisirkel in lúkse is dy't de omjouwing net biedt.
De effektiviteit fan tank treads foar robots leit yn it lug profyl. Foar sêft terrein lykas modder of snie, binne djippe, agressive pADDels nedich om de ierde te "skodzjen" en foaren ympuls te jaan. Oarsom, foar stedske omjouwings, in platter, tichter ynpakt lug patroan fergruttet it oerflak kontakt op asfalt en beton, foarkomt slips en ferminderjen wear. Troch dizze profilen oan te passen, soargje yngenieurs derfoar dat de krêft fan 'e robot wurdt oerset yn beweging ynstee fan fergriemd yn track-slip. Dizze effisjinsje korrelearret direkt mei it batterijlibben, ferlingt de missydoer en fergruttet it algemiene nut fan it robotsysteem.
De megElkske synergy fan oandriuwkomponinten en robotspoaren
In mienskiplike misferstân yn robotika is dat it spoar in isolearre komponint is. Yn werklikheid, de prestaasjes fan oanpaste rubber tracks is folslein ôfhinklik fan 'e megElkske synergy mei de ynterne rollers en driuwtandwielen. De "drive lugs" oan 'e binnenkant fan' e baan moatte krekt oerienkomme mei de pitch fan it kettingwiel om foar te kommen "tooth jumping" ûnder hege koppel.
Modern robot track design omfettet faak "SINTRUM-drive" of "bridge-drive" systemen om it spoar út te rjochtsjen tidens agressive manoeuvres. As in robot op syn plak draait, binne de laterale krêften dy't besykje it spoar fan 'e tsjillen te lûken enoarm. Troch yntegrearjen fan gids wjukken yn de rubberen moulding, fabrikanten kinne soargje dat it spoar bliuwt sintraal sels as de robot is side-hilling op in steile helling. Dizze megElkske betrouberens is wat operators mooglik meitsje om har masines te fertrouwen yn "no-go" sônes wêr't manuele hersTel fan in stilsteande robot ûnmooglik wêze soe.
De rappe útwreiding fan ‘e robotika-yndustry is fier boppe standerdisearre laboratoariumprototypes ferpleatst.